串口接线#
通过串口将 Neo 位姿发送给电脑或飞控。接电脑需准备 3.3 V USB 转 TTL 模块,并为 Neo 单独确认供电。
先认针号,再接线#
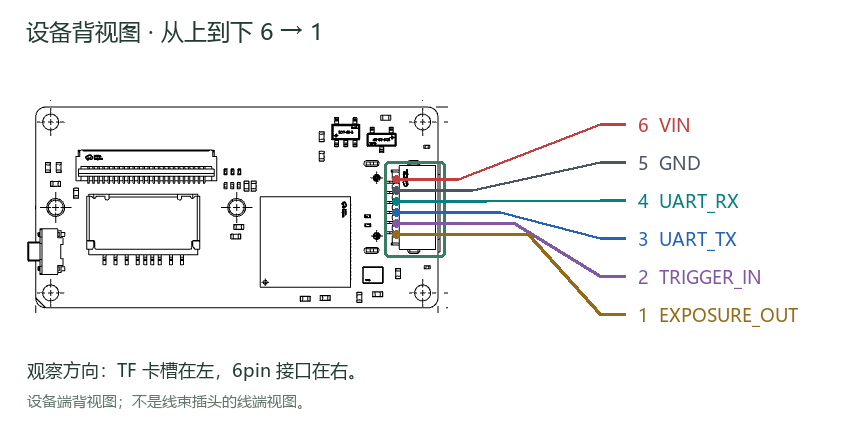
设备背视图:TF 卡槽在左,6pin 在右,从上到下为 6~1。#
6 号 VIN 在接口上端,1 号 EXPOSURE_OUT 在下端,观察方向与上图一致。这是设备端背视图,不是线束插头的线端视图;翻到另一面观察时,不要直接照搬左右位置。仅修正图示观察方向,各针号的信号定义不变。
电脑接线示意 · 按端子编号展开,不代表插头朝向#
两图颜色对应:TX 蓝色、RX 青色虚线(可选)、GND 深灰、VIN 红色;线色仅用于区分信号,不代表实际线束颜色。
先核对电平与供电:串口信号为 3.3 V LVTTL,不能直接接 RS-232 或 5 V 串口。 下图采用独立稳压电源,模块 VCC 不接 Neo;VIN 电压与极性须按实际硬件版本核对。
连接步骤#
01 · 断电,核对端子
断开 Neo、模块和外部电源,按对应硬件手册找到 TX、RX、GND、VIN。 将 USB 转 TTL 模块的 信号电平 设为 3.3 V;不要仅凭模块 VCC 标注判断信号电平。
02 · 接信号线与电源
Neo TX → 模块 RX,两端 GND 共地。只接收位姿时,Neo RX 可以不接;需要双向通信时,再接 模块 TX → Neo RX。
本图使用独立供电:电源正极接 Neo VIN,负极接 Neo GND,并与模块 GND 相连。 模块 VCC 留空,1、2 号同步信号脚不接。
展开 6pin 针号与电压说明
针号 |
信号 |
本图接法 |
|---|---|---|
1 |
EXPOSURE_OUT |
不接 |
2 |
TRIGGER_IN |
不接 |
3 |
UART_TX |
接模块 RX |
4 |
UART_RX |
可选接模块 TX |
5 |
GND |
接模块 GND 和电源负极 |
6 |
VIN |
接匹配硬件规格的稳压电源正极 |
硬件 v1.5 对应产品手册 V1.1 标注 VIN 为 3.3–5 V,UART 信号为 3.3 V LVTTL,同步信号为 1.8 V。 供电电压与信号电平是不同参数,不能混用;同步信号脚不能作为 UART 使用。 实体插头的观察方向与针号以对应硬件手册为准,不从图中左右位置推断。
03 · 上电并确认串口
检查电压、极性和接线后给 Neo 上电,将模块 USB 端连接电脑,确认系统出现对应串口。 随后按 通过串口获取 VIO 位姿 设置接收参数并读取位姿;飞控接入见 接入飞控。
接线检查完成:Neo 供电稳定,电脑识别到模块串口。位姿是否可用,还需以 VIO 初始化完成并持续收到有效数据为准。
遇到问题再展开#
没有串口、没有数据或连接不稳定
现象 |
先检查什么 |
|---|---|
电脑没有新增串口 |
核对模块 USB 连接与模块驱动;是否需要安装驱动取决于模块型号和操作系统,不是 Neo USB 网卡驱动。 |
有串口,但没有位姿 |
检查 Neo TX → 模块 RX、共地和双方波特率;确认 VIO 已启动并完成初始化,见 通过串口获取 VIO 位姿。 |
数据异常或断续 |
核对串口参数、供电、线缆与接头;MAVLink 是二进制协议,普通串口助手显示乱码不等于接线错误。 |
要连接飞控 |
按飞控端口标注交叉连接 TX/RX 并共地,核对供电脚电压;后续配置见 接入飞控。 |
接线完成后:通过串口获取 VIO 位姿;接入飞控:接入飞控。
* 本页示意采用独立供电,不将 USB 转 TTL 模块的未知 VCC 接到 Neo。其他供电方式见 设备安装与供电。
* 串口用于位姿数据;图像通过 USB 网络读取,见 Python 快速验证。