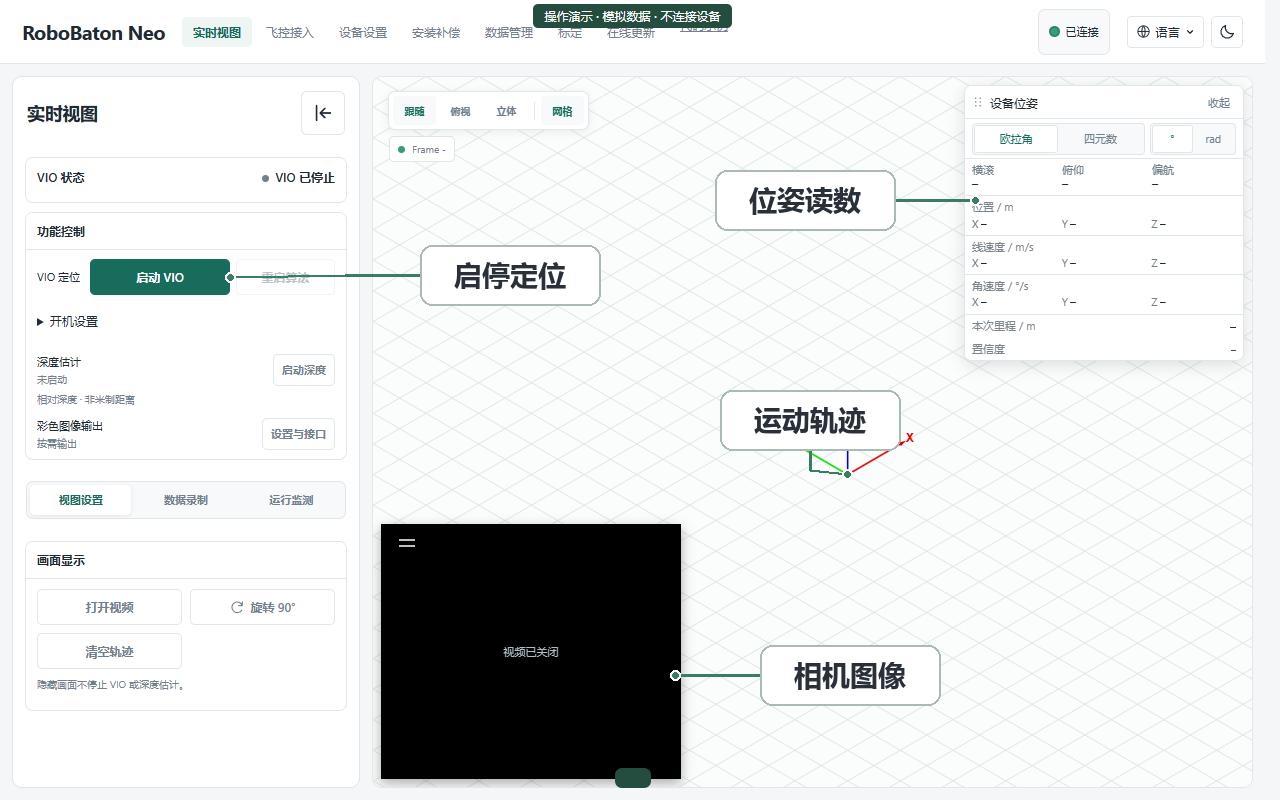
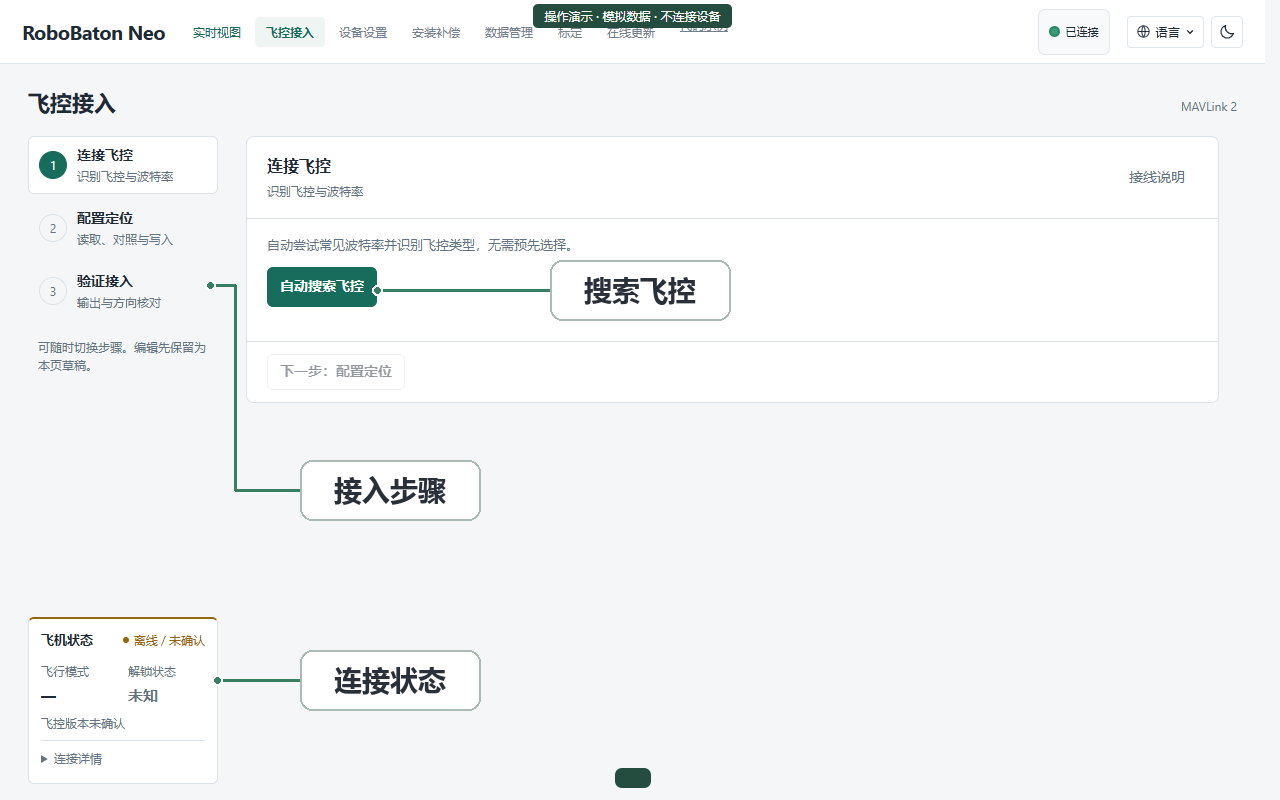
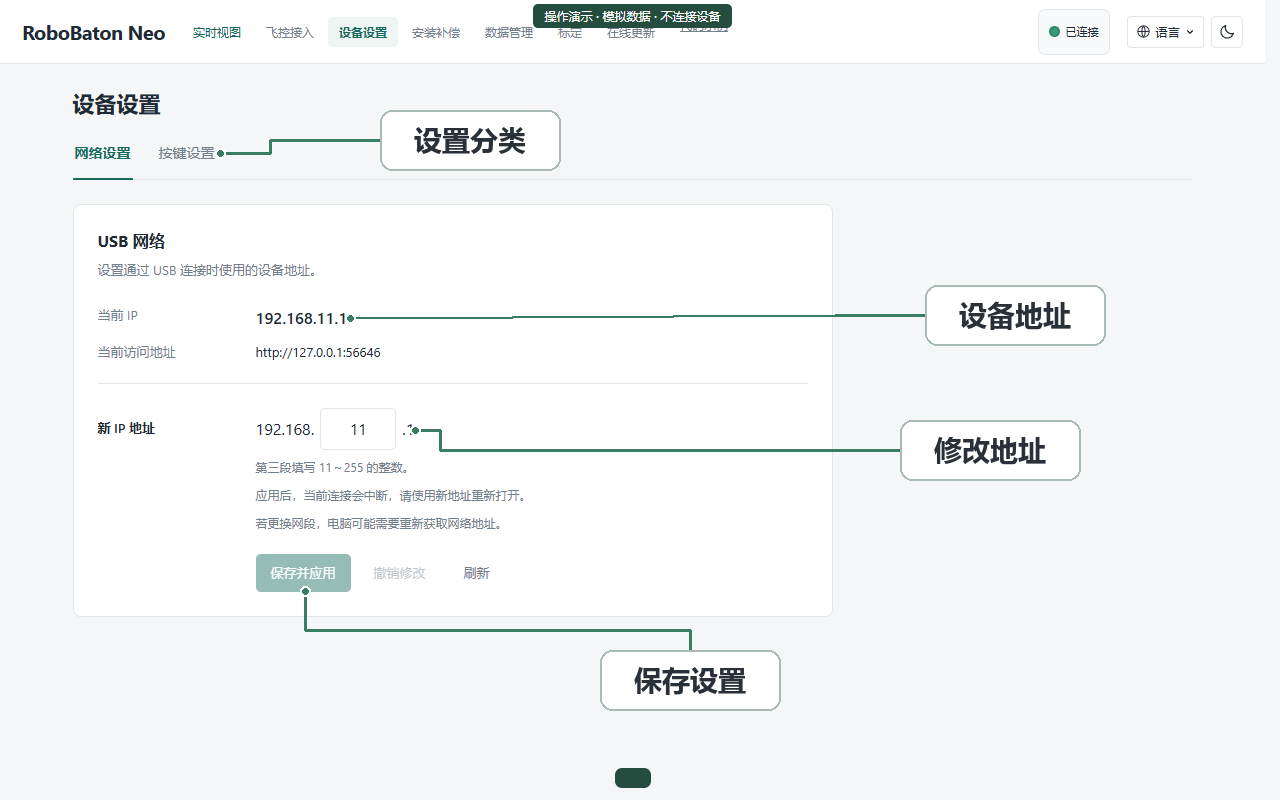
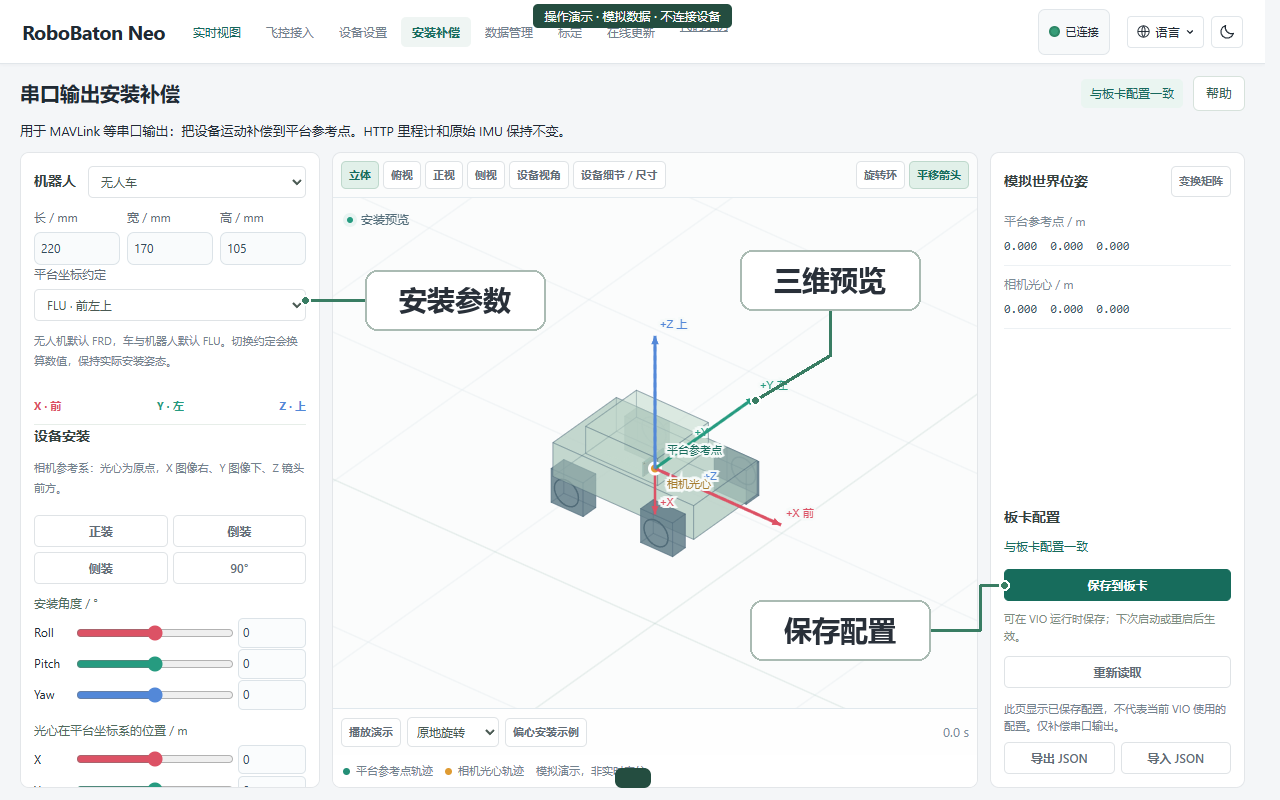
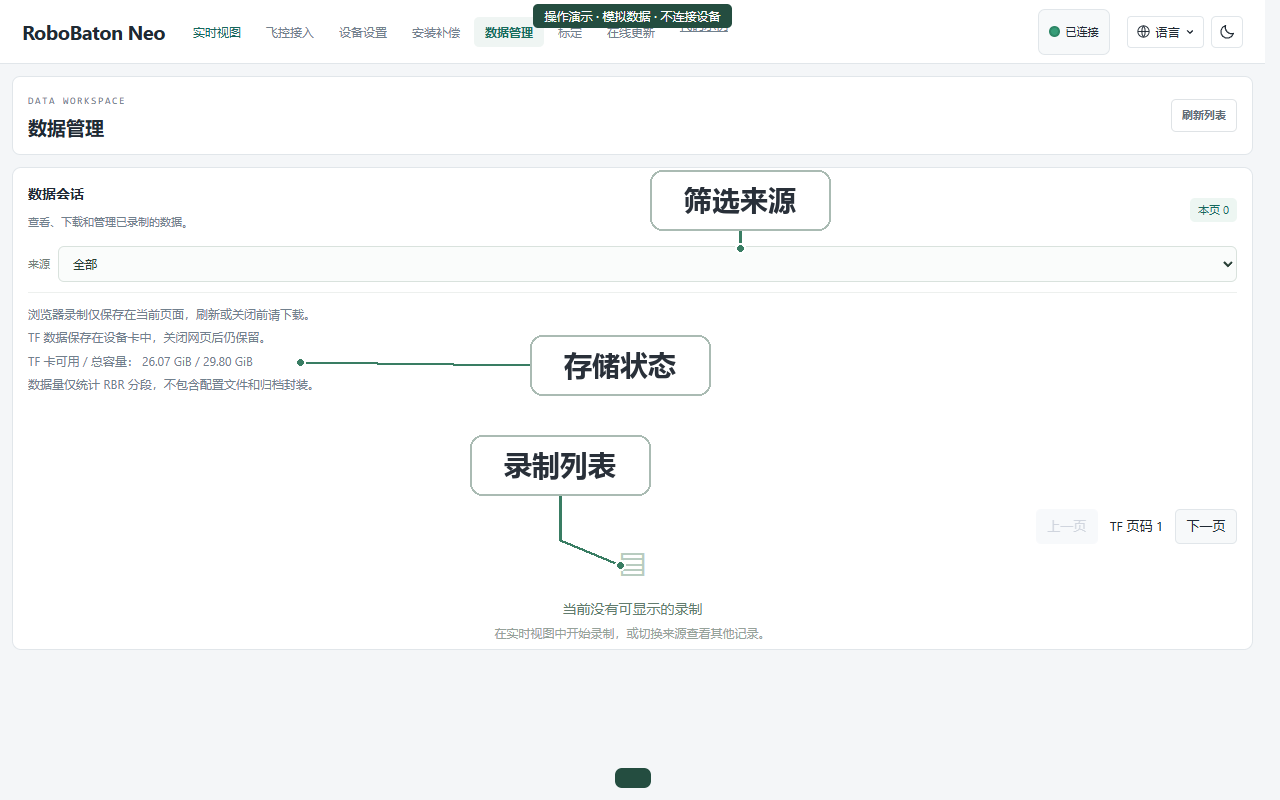
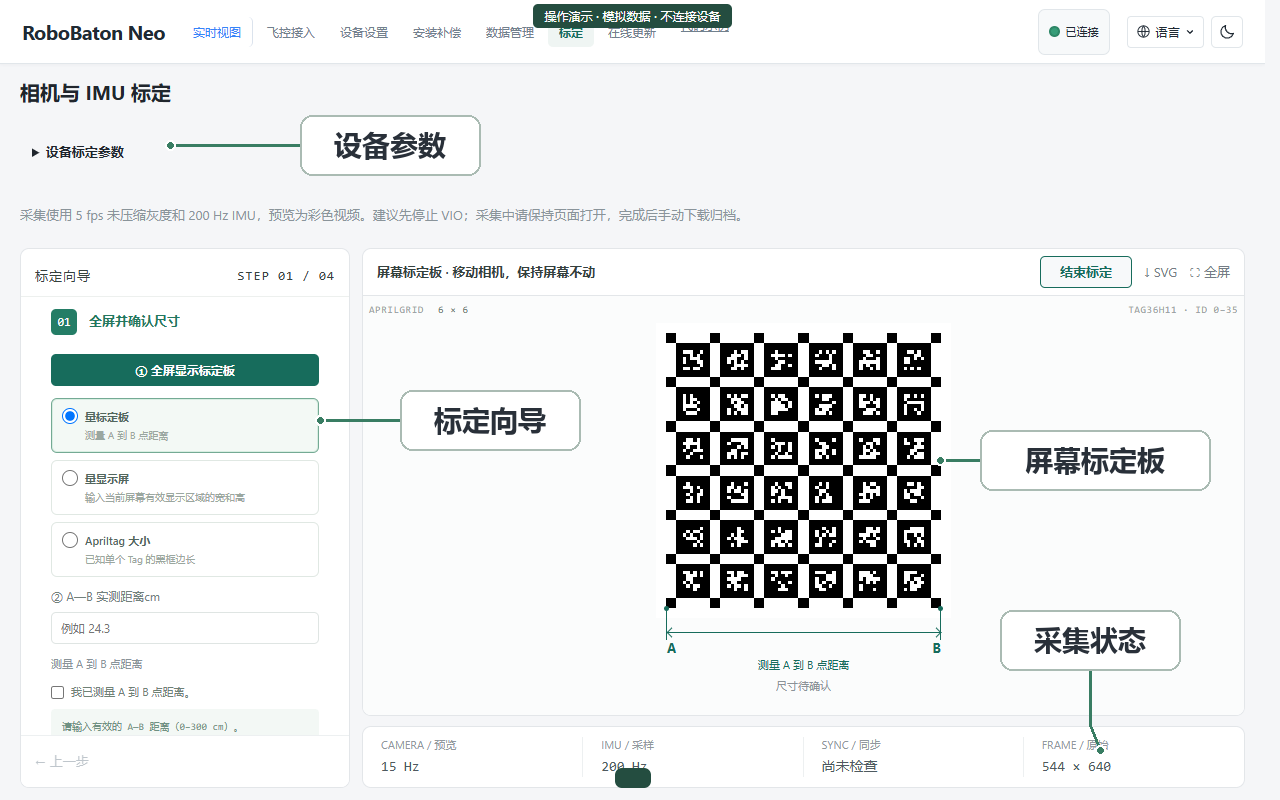
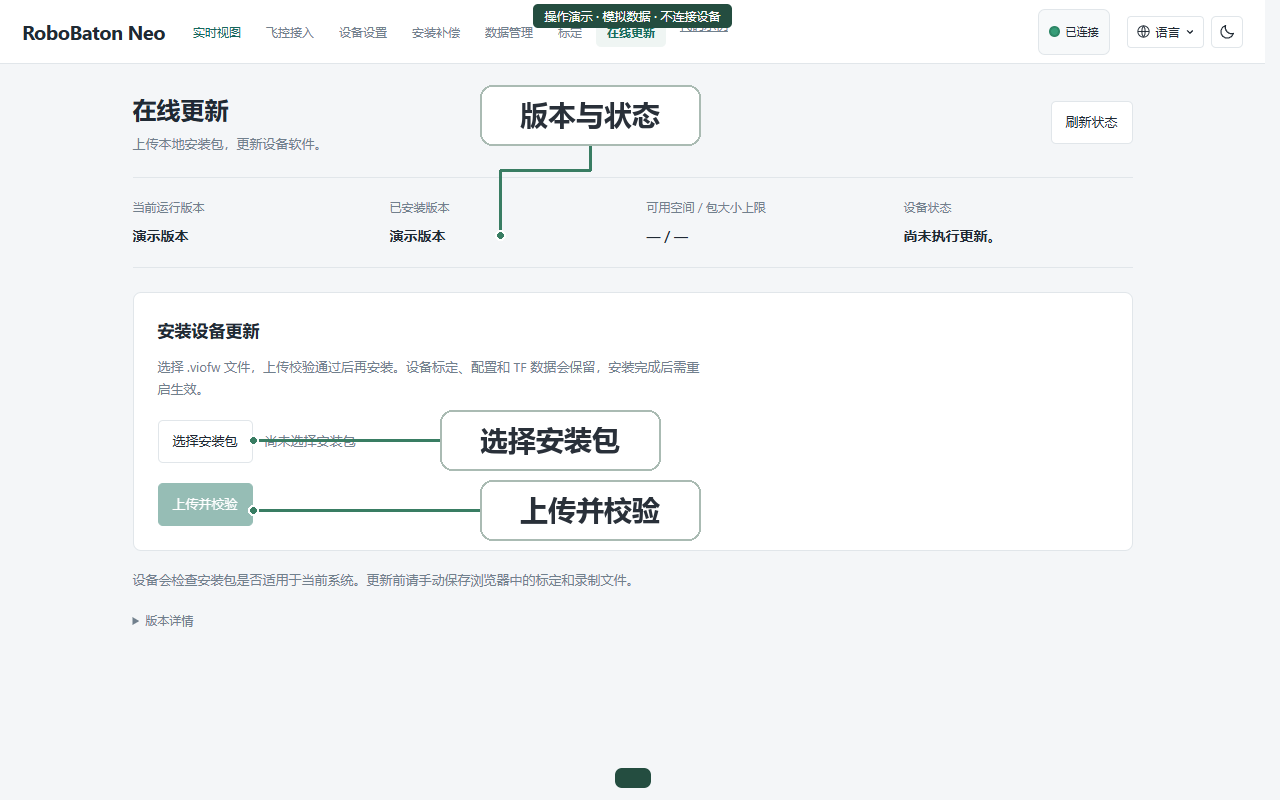
网页总览# 1. 打开设备网页# 连接 Neo 后,在浏览器打开 http://192.168.11.1/↗ 连接帮助接入电脑接入手机 2. 认识功能页面# 通过顶部导航切换页面;点击页面名称查看操作,点击截图放大。 实时视图 ↗查看图像、运动轨迹与位姿,启停定位。 飞控接入 ↗配置飞控连接,查看外部定位接入状态。 设备设置 ↗设置网络、实体按键与开机行为。 安装补偿 ↗设置设备相对机器人参考点的位置与朝向。 数据管理 ↗录制数据,查看、下载与导出文件。 标定 ↗采集标定数据,求解并保存相机与 IMU 参数。 在线更新 ↗上传更新包,查看安装进度与运行版本。