实时视图#
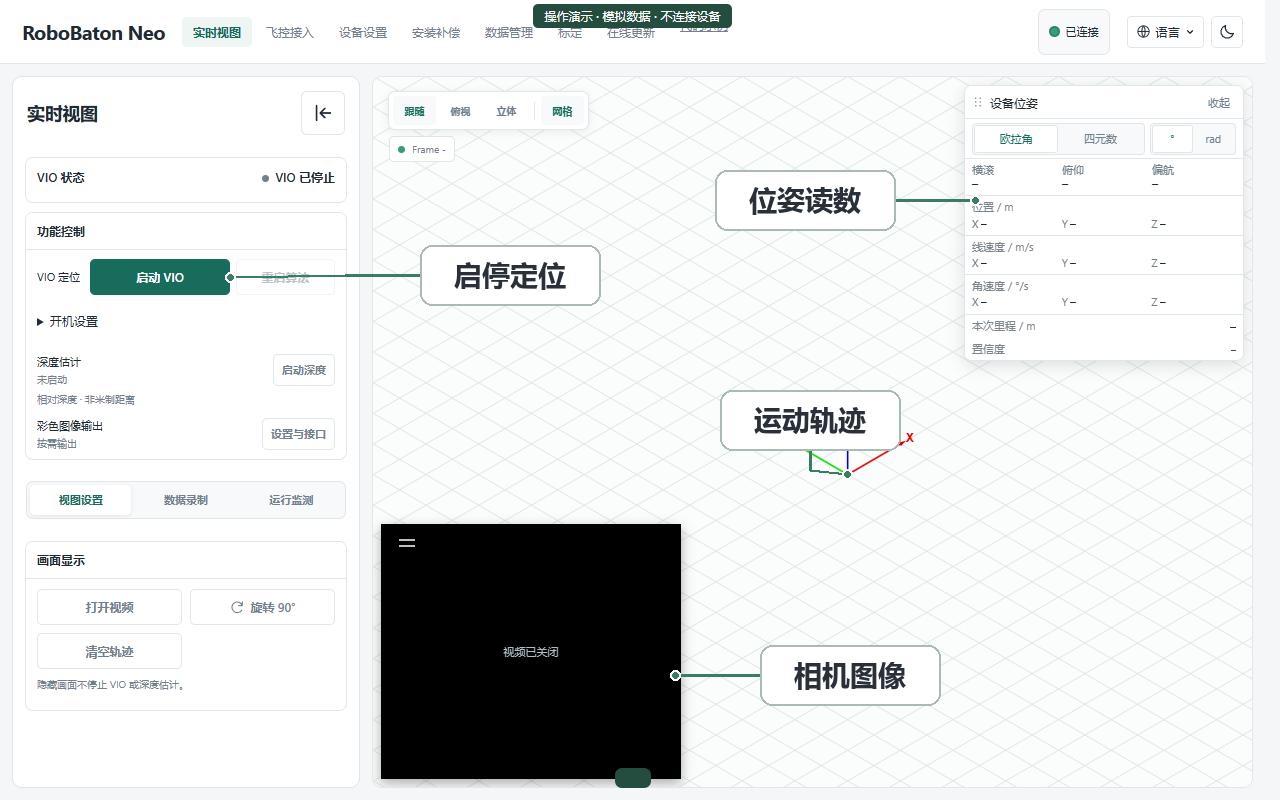
点击图片查看分区标注#
功能演示#
启停定位#
用功能控制区管理当前 VIO 实例。
操作指南 · 约 9 秒
真实界面 · 演示数据,不连接设备
确认结果:状态反映实际执行结果,而不仅是命令受理。
注意:重启会建立新的运行实例;先结束依赖里程计的录制。
查看运动轨迹#
从不同方向观察同一条三维轨迹。
操作指南 · 约 9 秒
真实界面 · 演示数据,不连接设备
确认结果:视角变化,原有运动数据不变。
注意:拖动旋转、滚轮缩放只改变观察视角,不改变设备坐标。
查看位姿读数#
在位姿卡片中查看位置、姿态、速度和里程。
操作指南 · 约 9 秒
真实界面 · 演示数据,不连接设备
确认结果:单位和姿态格式按选择显示。
注意:位置为米、速度为 m/s;HTTP 参考点为 IMU 原点,不是机器人中心。
* 截图与视频为演示数据。