设备安装与供电#
结构与尺寸#
裸板尺寸#
项目 |
裸板 |
带壳整机 |
|---|---|---|
长 × 宽 |
40 × 20 |
43.8 × 23.8 |
含镜头总高 |
19.5 |
21.6 |
镜头最大外径 |
14 |
镜头与视野需留空 |
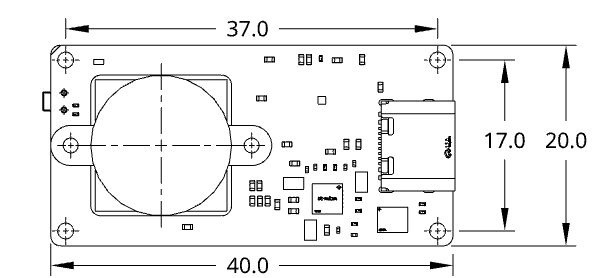
正面 · 板体与安装孔位(点击查看原图)#
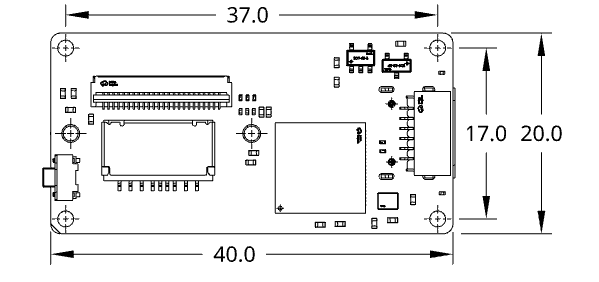
背面 · 器件与接口布局(点击查看原图)#
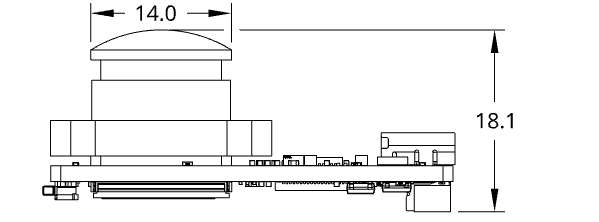
侧视 · 原图高度标注 18.1 mm;安装总高按产品参数 19.5 mm 预留。#
带壳结构与模型#
带壳整机外形为 43.8 × 23.8 × 21.6 mm。外壳由上壳和底壳组成,镜头、USB、串口与 TF 卡开口按实物版本核对。
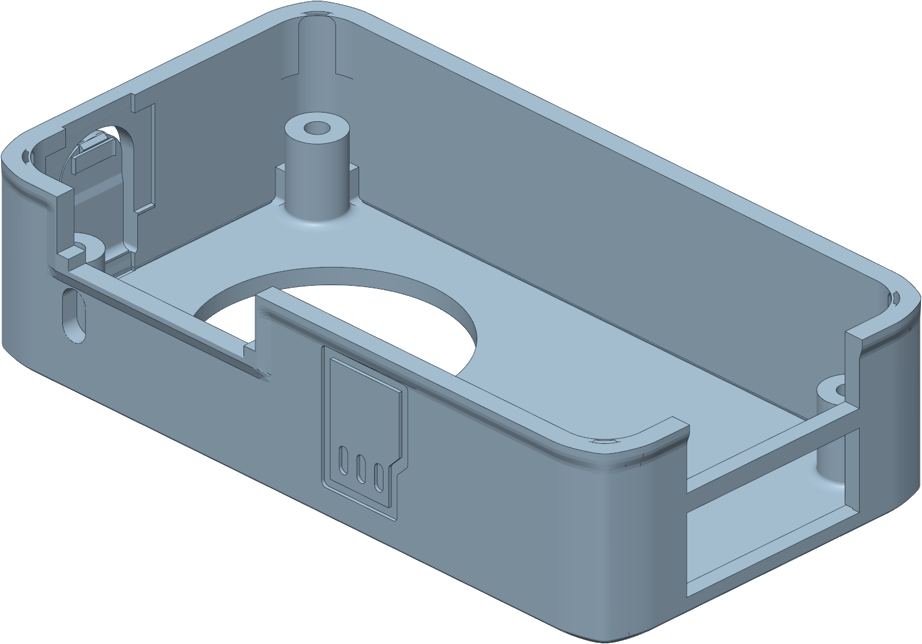
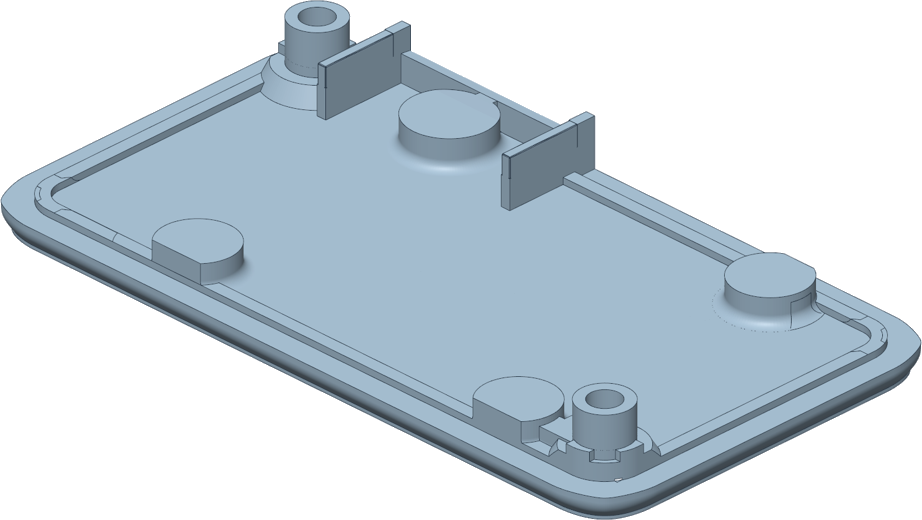
* STL 单位为 mm;零件高度含装配搭接,不能相加作为整机总高。安装孔、公差与最终装配以对应版本图纸核对。
接口位置#
USB Type-C:传输数据并供电,连接电脑或兼容手机。
6pin:串口、地、电源及同步信号,针号与逐线接法见 串口接线。
TF 卡槽:用于设备侧录制,首次查看画面和轨迹不必插卡。
镜头:安装后保持无遮挡,并为线缆插拔和弯曲预留空间。
连接总览#
按使用目标选择连接方式,点击卡片进入对应页面。
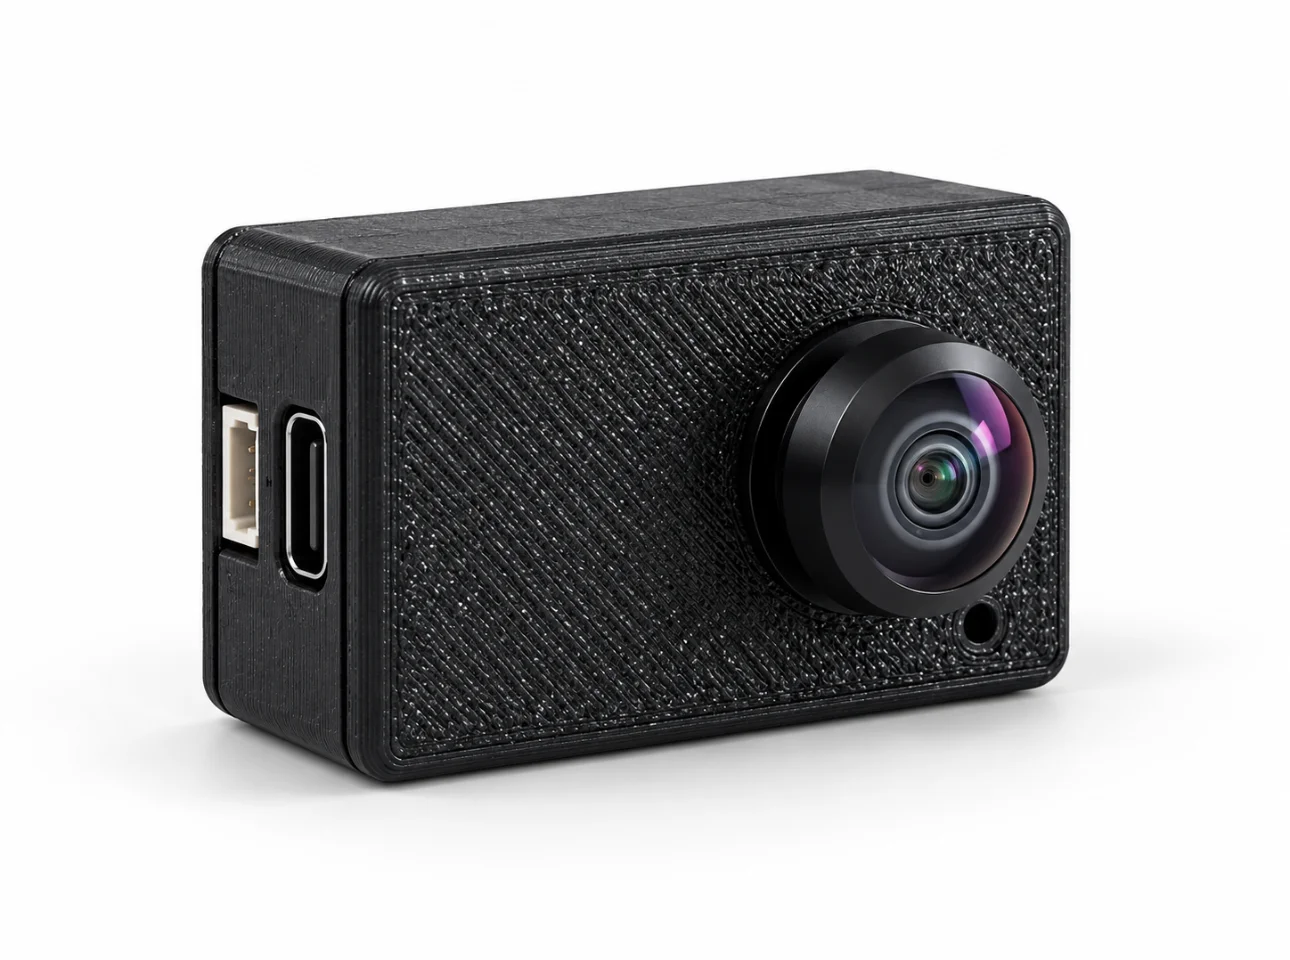 Neo
固定到机器人后,安装位置与朝向的配置见 安装补偿页面;读取串口数据见 通过串口获取 VIO 位姿。
选择供电方式#
场景 |
如何供电 |
必须确认 |
|---|---|---|
USB 接电脑 |
由设备 Type-C 接口供电 |
线材能传数据,连接稳定 |
USB 接手机 |
手机主机端或合适的外部供电方案 |
手机供电能力和 OTG 模式 |
串口独立运行 |
合适的稳压电源接 VIN/GND |
VIN 电压、极性与共地 |
硬件 v1.5 对应资料中,6pin VIN 输入为 3.3–5 V,串口逻辑电平为 3.3 V LVTTL。 这是两个不同参数:允许 VIN 接 5 V 不代表 UART_RX 可以接 5 V 信号。 不要直接接 RS-232;不要把未知飞控电源脚或 TTL 模块 VCC 当作合适电源。
手册描述 USB 与 6pin 同时供电时优先 USB 并自动切换,但接线前仍应核对硬件版本。 首次测试优先使用一种明确、稳定的供电方式。没有核定供电电流数据时,不用猜测值作为电源选型保证。