Neo 性能与参数#
Neo 通过相机图像和惯性传感器(IMU)的数据,估计设备的 位姿。 位姿包括位置(设备在哪里)和姿态(设备朝向哪里)。
硬件参数#
外形尺寸与重量#
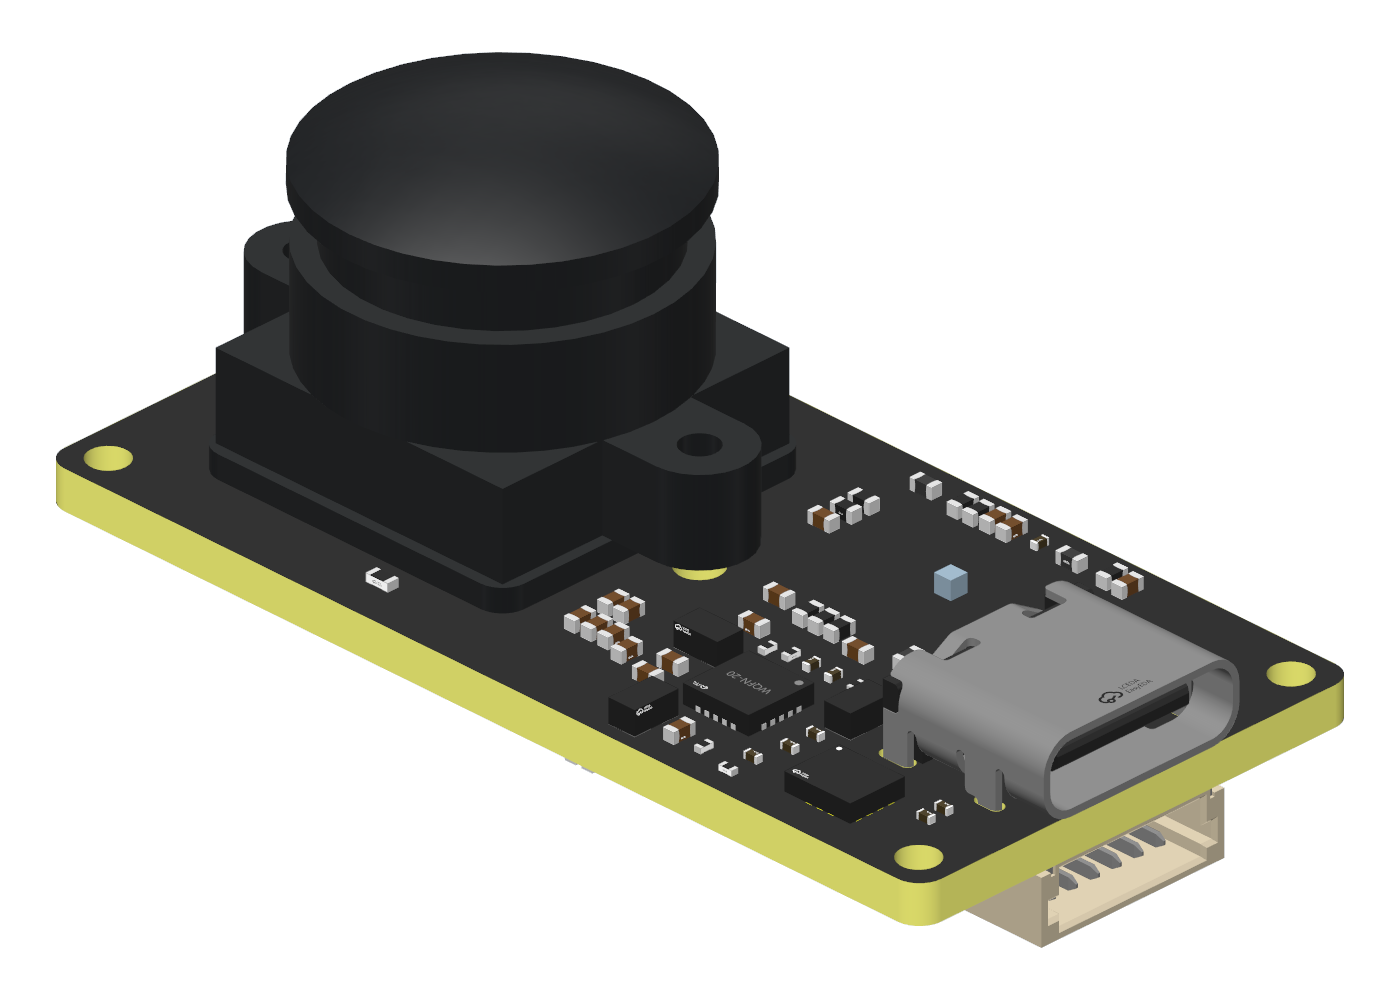
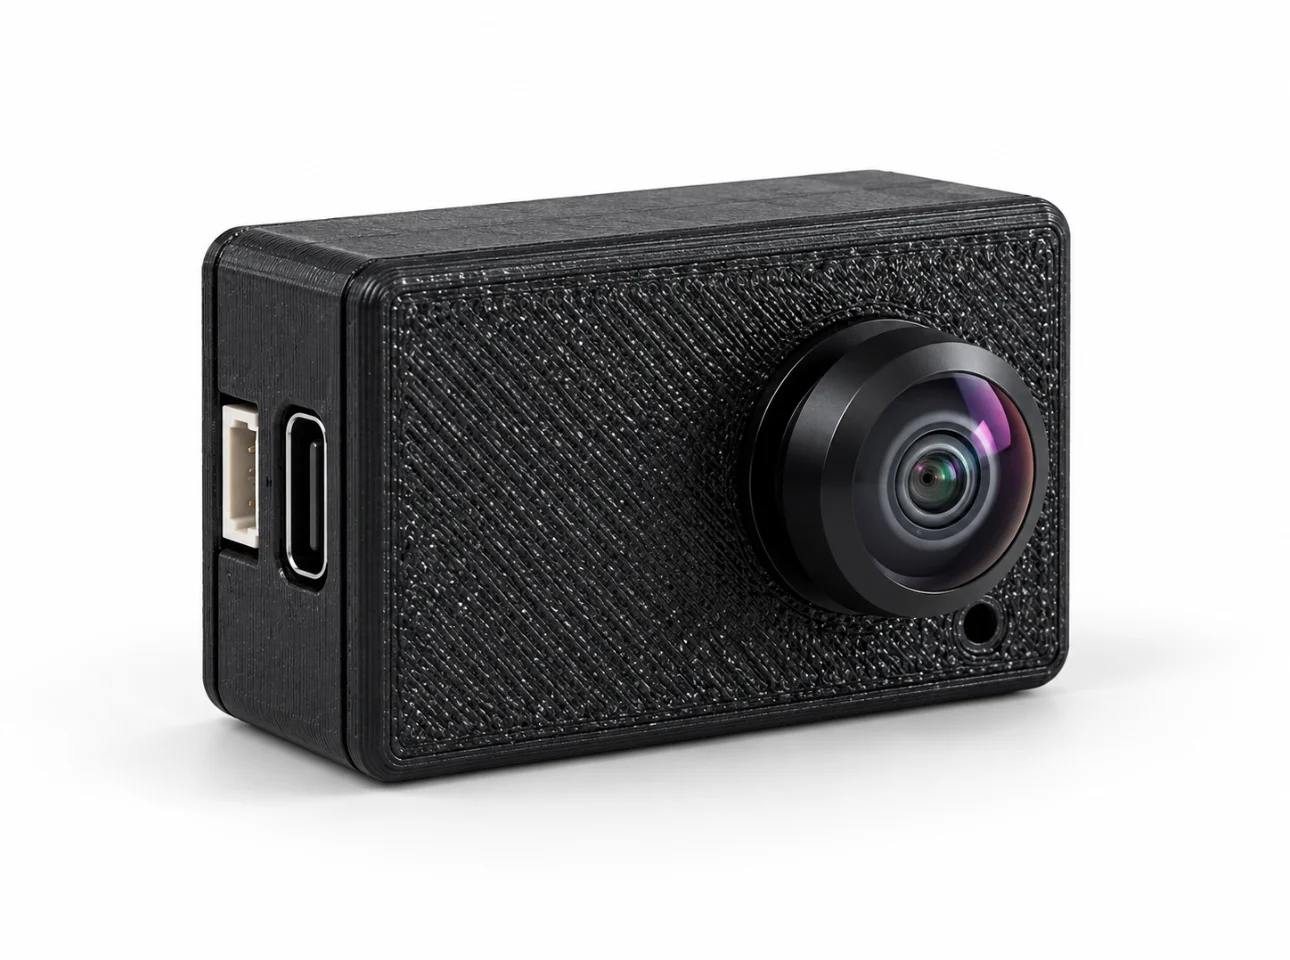
提供裸板与带壳两种外观。裸板展示板体、镜头与接口;带壳整机保留镜头和接口开口。
项目 |
裸机 |
带壳 |
|---|---|---|
长 × 宽 |
40 × 20 mm |
43.8 × 23.8 mm |
总高,包含镜头 |
19.5 mm |
21.6 mm |
重量 |
8.69 g |
13.86 g |
镜头最大外径 |
14 mm |
安装时为镜头和视野留出空间 |
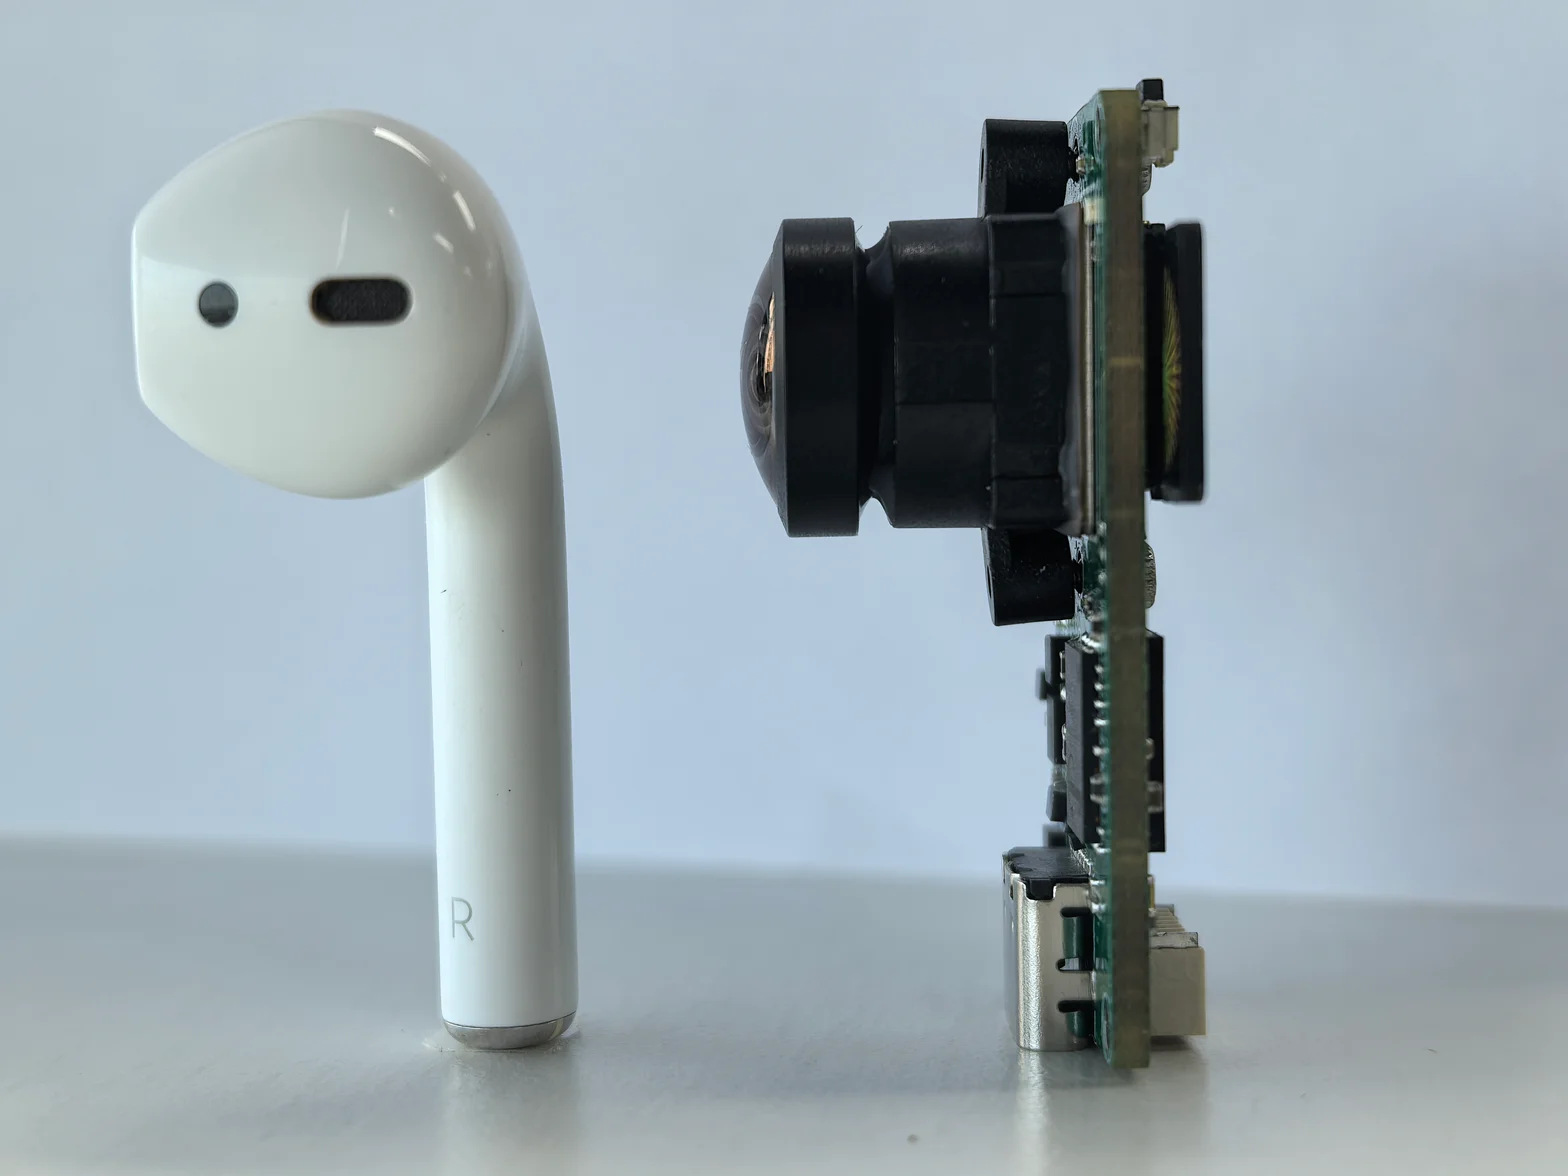
裸板与无线耳机实物对比#
相机:分辨率、视场与快门#
参数 |
产品规格 |
如何理解 |
|---|---|---|
图像类型 |
RGB |
相机采集彩图;具体输出通道可以是彩图或灰度 |
快门 |
全局快门 |
减少逐行曝光造成的几何畸变,但仍可能运动模糊 |
分辨率 |
1080 × 1280,宽 × 高 |
不等于每个外发通道都使用该分辨率 |
最高采集帧率 |
60 fps |
是相机采集能力,不是所有功能共载时的外发保证 |
对角视场角 |
193.8° |
是对角视角,不能当作水平视角 |
惯性传感器与时间关联#
参数 |
参考值 |
数据来源与限制 |
|---|---|---|
默认输出频率 |
约 200 Hz |
当前默认处理策略,实际频率由运行数据核对 |
陀螺仪噪声密度 |
0.007 °/s/√Hz |
传感器资料典型值,非板级实测保证 |
陀螺仪零偏温漂 |
±0.015 °/s/°C |
不是运行中零偏稳定性指标 |
相机—IMU 时间偏移 |
所提供 Kalibr 结果小于 1 ms |
是该次标定结果,不是任意工况最大同步误差保证 |
连接、供电与存储#
项目 |
参数与限制 |
|---|---|
USB Type-C |
数据与供电,识别为 USB 网络;手机需支持 OTG、对应网络驱动并满足供电条件 |
6pin 定义 |
手册 V1.1 / 硬件 v1.5:1 曝光同步、2 外部触发、3 TX、4 RX、5 GND、6 VIN |
信号电平 |
UART 为 3.3 V LVTTL;同步信号为 1.8 V,不能混接或直接连接 RS-232 |
VIN 输入 |
上述版本为 3.3–5 V;与串口逻辑电平不同,接线前核对电压与极性 |
串口默认配置 |
921600 bit/s、8N1、无流控;修改后以设备实际配置为准 |
TF 卡 |
FAT32 / exFAT,单一第一分区或无分区表文件系统;录制前确认 ready 与剩余空间 |
定位性能#
数据集 |
序列数 |
平均归一化误差 |
初始化延迟中位数 |
|---|---|---|---|
EuRoC |
11 |
0.195% |
1.75 s |
UZH-FPV |
16 |
0.483% |
0.43 s |
EuRoC#
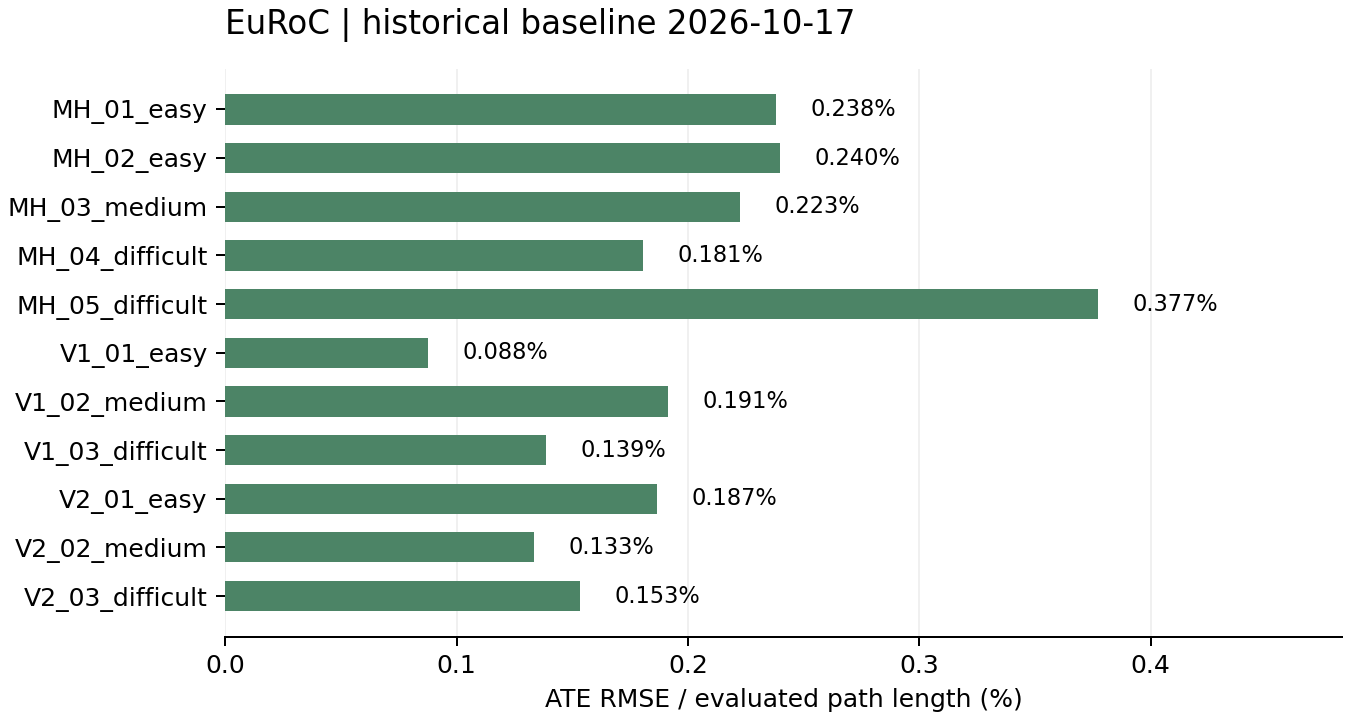
共 11 条序列,平均归一化误差 0.195%,初始化延迟中位数 1.75 s,范围 0.50–4.60 s。
查看 EuRoC 11 条序列明细
序列 |
ATE RMSE (m) |
误差 (%) |
初始化 (s) |
|---|---|---|---|
MH_01_easy |
0.191 |
0.238 |
1.80 |
MH_02_easy |
0.175 |
0.240 |
1.75 |
MH_03_medium |
0.291 |
0.223 |
4.00 |
MH_04_difficult |
0.166 |
0.181 |
0.80 |
MH_05_difficult |
0.368 |
0.377 |
0.55 |
V1_01_easy |
0.051 |
0.088 |
2.40 |
V1_02_medium |
0.145 |
0.191 |
0.50 |
V1_03_difficult |
0.110 |
0.139 |
0.50 |
V2_01_easy |
0.068 |
0.187 |
1.00 |
V2_02_medium |
0.110 |
0.133 |
4.60 |
V2_03_difficult |
0.132 |
0.153 |
2.20 |
UZH-FPV#
共 16 条序列,平均归一化误差 0.483%,初始化延迟中位数 0.43 s,范围 0.43–3.35 s。
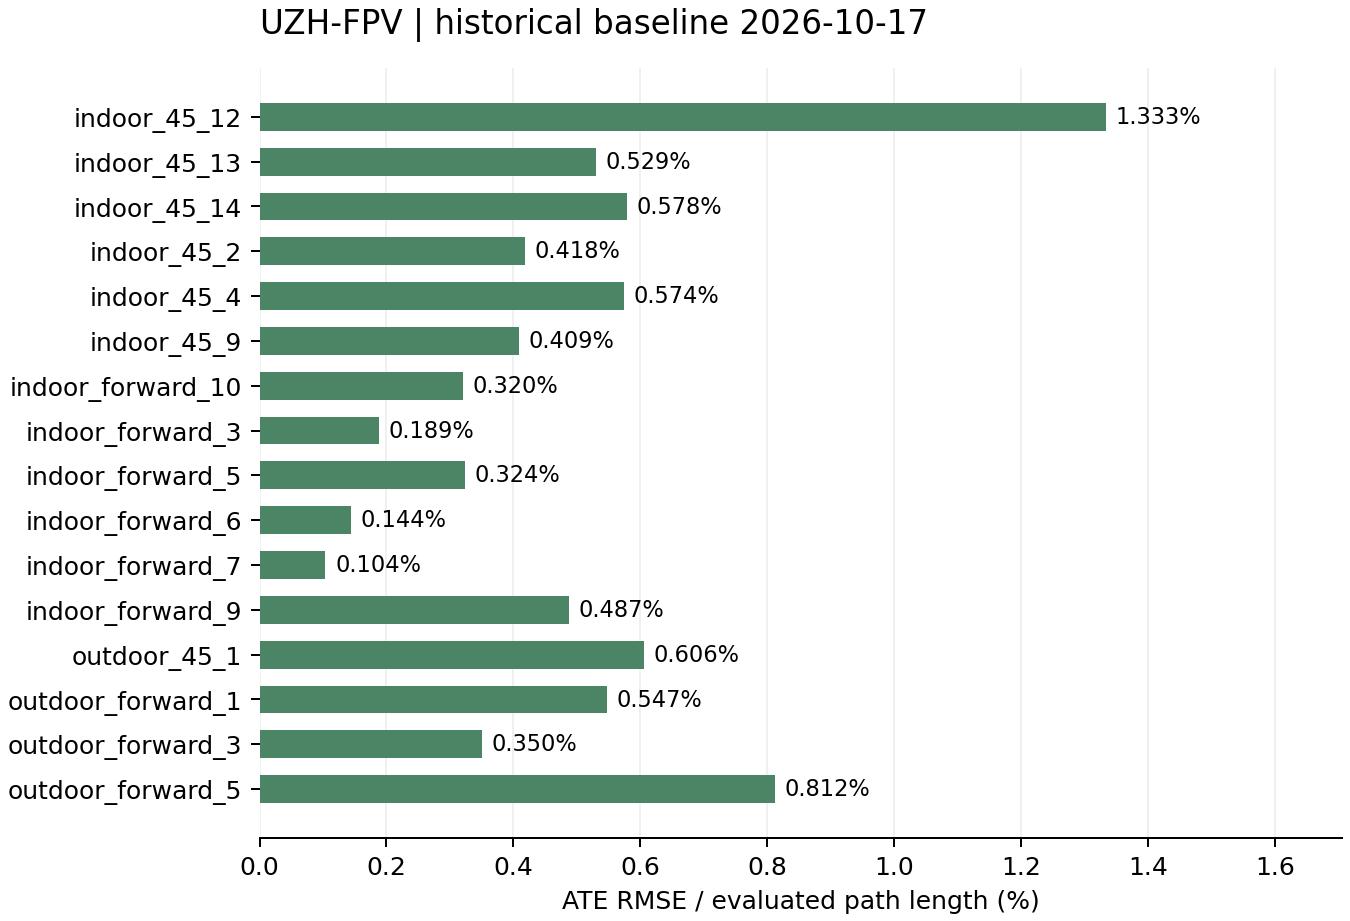
查看 UZH-FPV 16 条序列明细
序列 |
ATE RMSE (m) |
误差 (%) |
初始化 (s) |
|---|---|---|---|
indoor_45_12 |
1.476 |
1.333 |
1.26 |
indoor_45_13 |
0.852 |
0.529 |
0.73 |
indoor_45_14 |
1.248 |
0.578 |
0.43 |
indoor_45_2 |
0.867 |
0.418 |
0.43 |
indoor_45_4 |
0.947 |
0.574 |
0.43 |
indoor_45_9 |
0.522 |
0.409 |
0.43 |
indoor_forward_10 |
0.416 |
0.320 |
0.43 |
indoor_forward_3 |
0.525 |
0.189 |
0.43 |
indoor_forward_5 |
0.172 |
0.324 |
1.26 |
indoor_forward_6 |
0.301 |
0.144 |
3.35 |
indoor_forward_7 |
0.327 |
0.104 |
0.43 |
indoor_forward_9 |
0.605 |
0.487 |
1.39 |
outdoor_45_1 |
0.795 |
0.606 |
0.43 |
outdoor_forward_1 |
1.259 |
0.547 |
0.43 |
outdoor_forward_3 |
2.367 |
0.350 |
0.43 |
outdoor_forward_5 |
1.141 |
0.812 |
0.43 |
数据输出能力#
位姿与运动数据:位置、姿态、速度。
传感器数据:彩色图像、灰度图像及 IMU 数据。
接入方式:USB 网络(HTTP)或串口(MAVLink)。
具体输出见 图像、IMU 与深度;程序接入见 HTTP API 接入 和 通过串口获取 VIO 位姿。
使用边界与下一步#
输出相对起点的位置与姿态,不是 GPS 经纬度;重新启动后会建立新的定位参考。
需要可辨识的静态环境;弱光、纯色墙面、遮挡、强振动或大量移动物体会影响定位。
初始化完成且定位有效时再使用位姿;失跟时不能把旧数据当作当前位置。
下一步:设备安装与供电 → 网页总览 → Python 快速验证。
注释
* 尺寸与重量来自现有产品资料;安装需预留镜头视野与线缆空间,孔位及公差以机械图为准。图纸见 设备安装与供电。
* 采集规格不等于外发速率。分辨率、裁剪或图像网格改变后,需匹配内参与畸变参数。
* IMU 默认约 200 Hz,为多样本平均、窗口中心时间戳,非全部 FIFO 原始样本;加速度含重力,未扣除 VIO 估计偏置。
* IMU 噪声密度为传感器典型值,条件为 10 Hz、25°C、VDD/VDDIO 1.8 V;零偏温漂条件为 −40°C 至 +85°C,非运行零偏稳定性或整机温度保证。小于 1 ms 为所提供 Kalibr 标定的时间偏移,非最大同步误差保证。
* 整机功耗、工作温度、手机兼容性及卡吞吐上限暂无统一保证值。
* HTTP 位姿以 IMU 原点为参考,串口应用安装补偿;安装配置按相机光心相对机器人参考点的位置与朝向填写,避免飞控重复补偿。
* USB 压缩图像 H.264/H.265/MJPEG 最高 60 fps 为手册规格,非所有分辨率、编码和共载组合的保证;MJPEG 60 fps 有偶发丢帧记录。H.265 依赖浏览器解码支持,多路订阅、录制、彩图及深度共享计算与带宽。
* HTTP 查询为 JSON,实时流为 RBH1 二进制封装;位姿与图像分路订阅,需按有效时间戳关联,顺序接收不等于同步配对。
* 性能数据来自 2026-10-17 历史算法基准 QR-plain-20261017-full(EuRoC 11 条、UZH-FPV 16 条),不是当前固件重新实测,亦非精度保证。图表由随页 JSON 生成,误差越小越好。
* 评估采用 SE(3) 对齐,不做尺度修正;归一化轨迹误差 = ATE RMSE / 评估区间真值路程 × 100%。均值按序列等权,非路程加权或逐段漂移率;初始化延迟为数据时间轴上首个位姿的延迟,非上电耗时。
* 评估仅覆盖真值匹配区间,完成序列不代表全程无失跟。EuRoC 最大速度 2.87 m/s、最大角速度 198.3 °/s 为数据集统计,非设备上限或峰值精度保证。
* 光照、纹理、振动、模糊、遮挡和动态物体会影响定位;更换镜头或相机与 IMU 的相对结构后需检查标定。
* Python 单文件 HTTP 示例已验证;ROS / ROS 2 为桥接方案,非已验收完整驱动。飞控需确认实际定位融合,不能只看心跳。